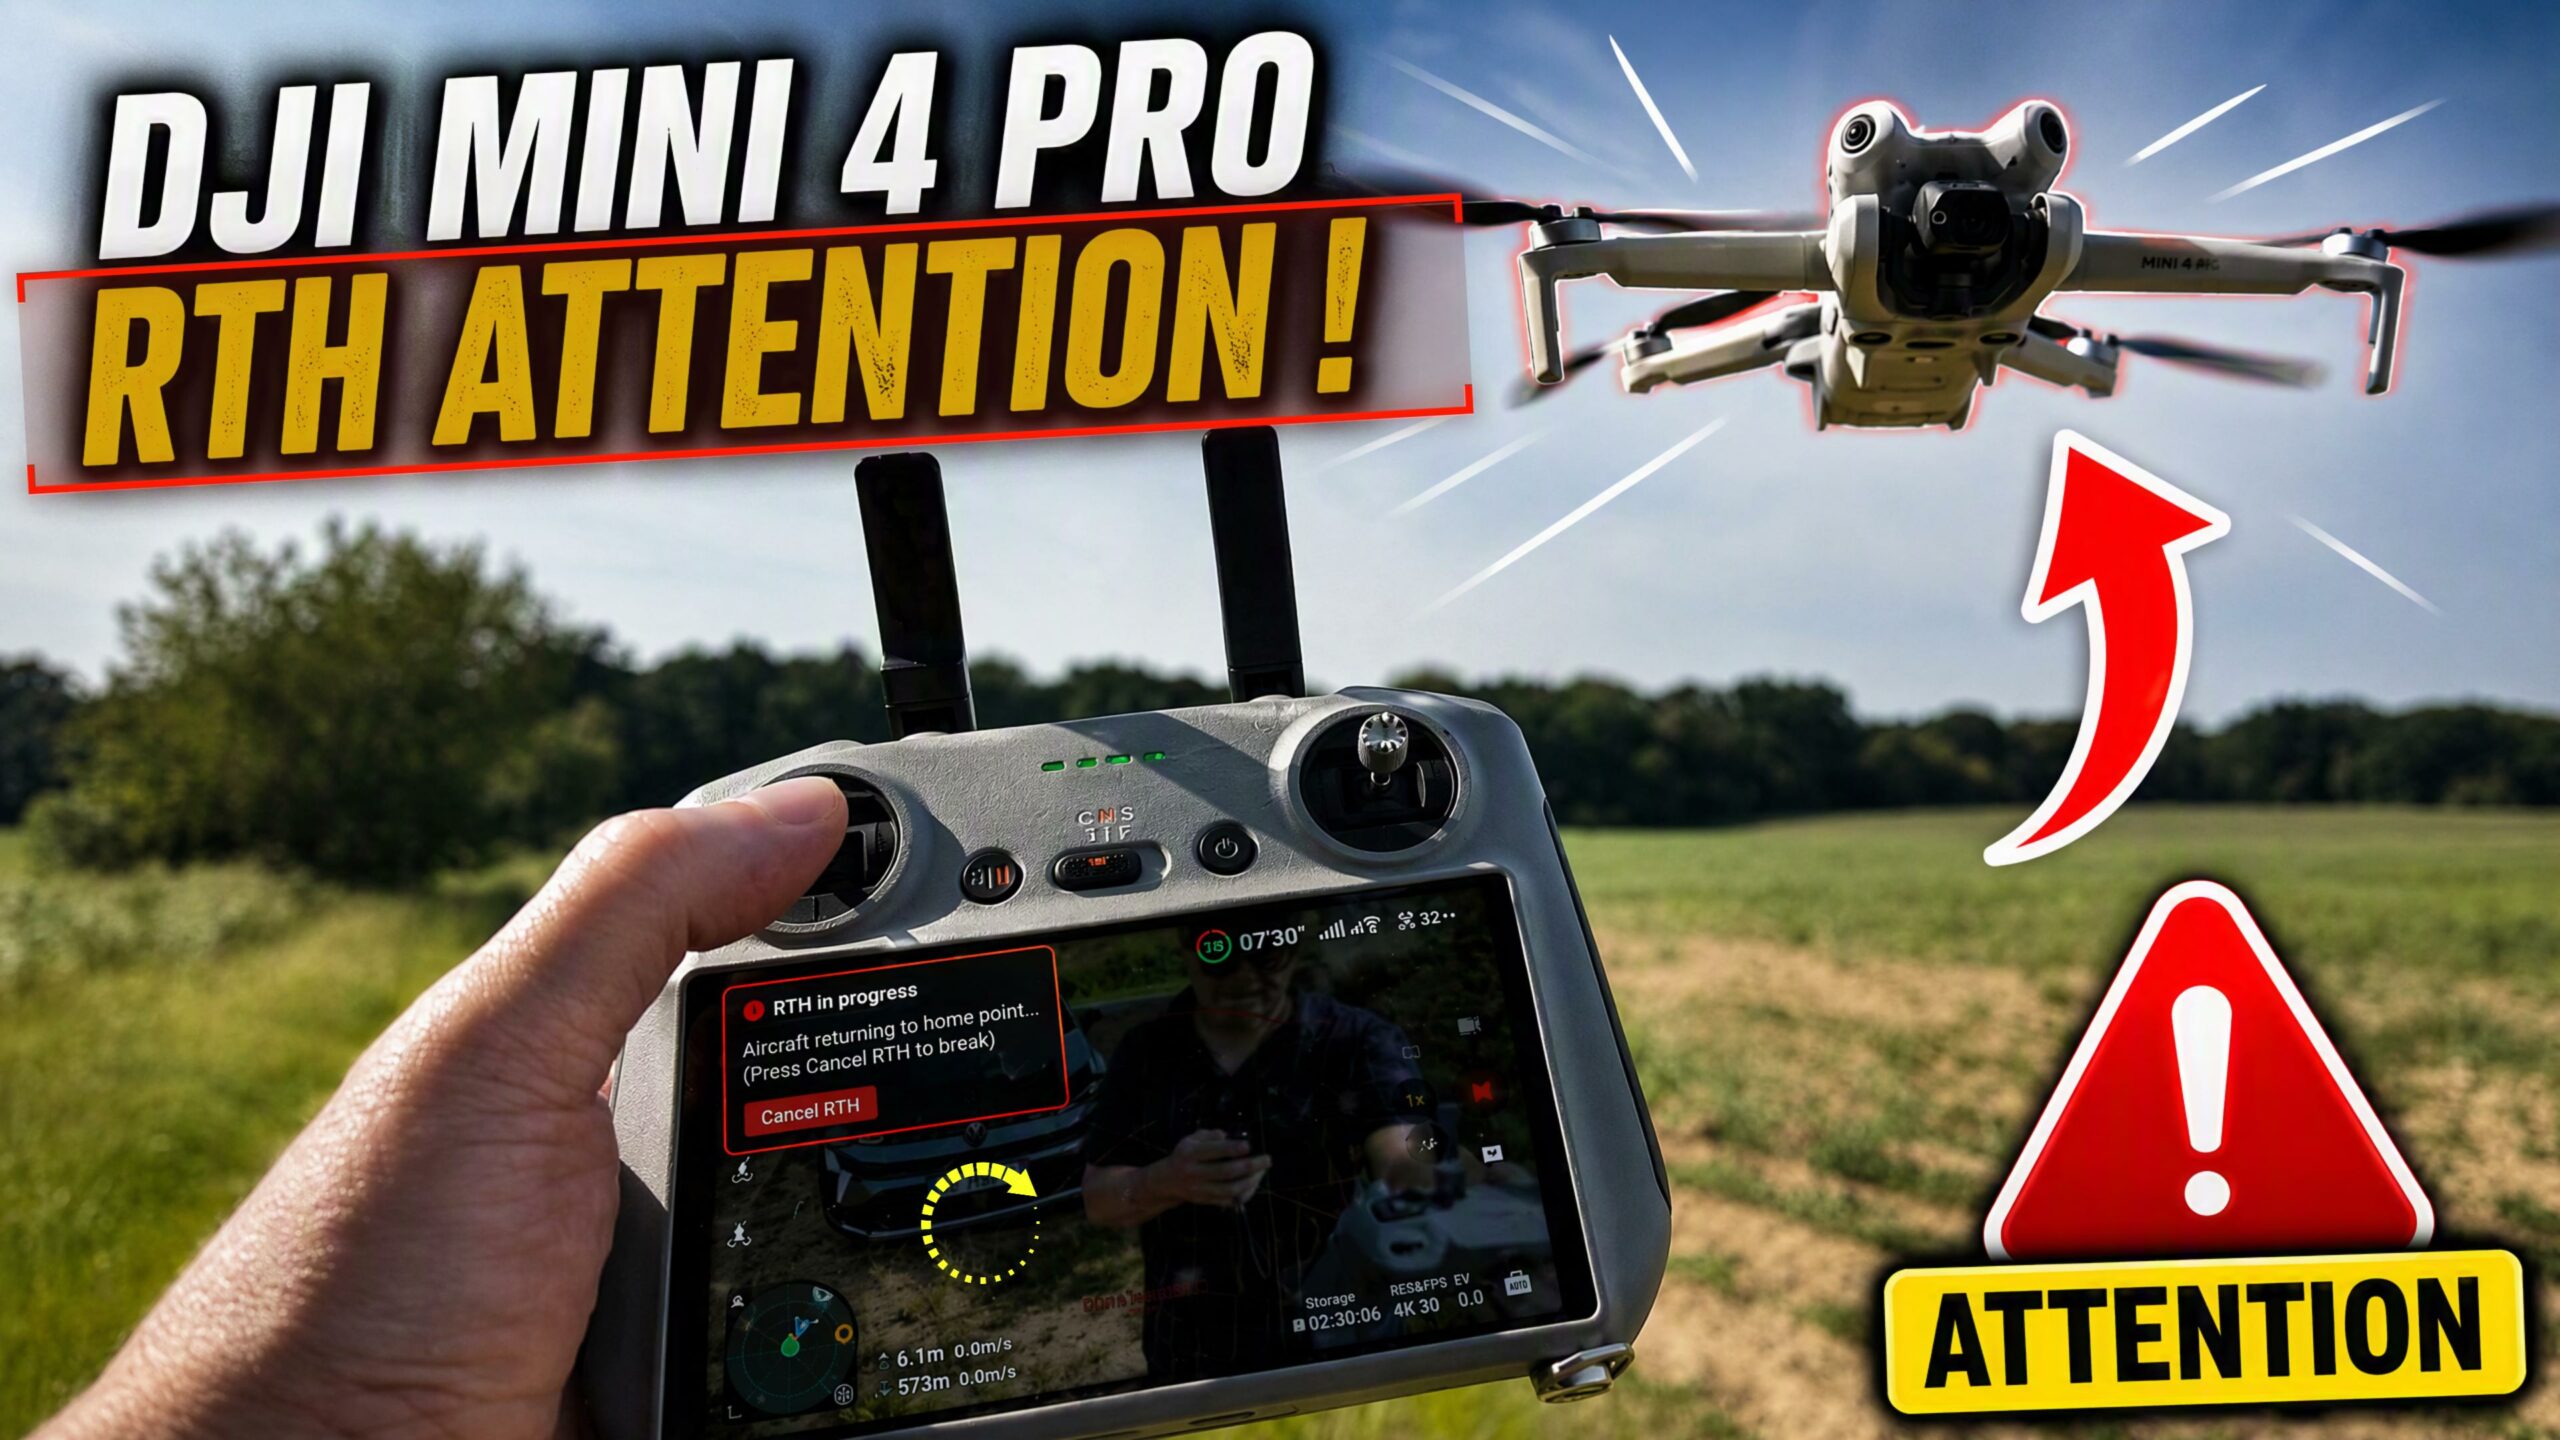
Sur le papier, le DJI Mini 4 Pro et le DJI Lito X1 disposent tous les deux d’une fonction de retour au point de départ (RTH) évoluée. Pourtant, dans certaines situations, leur comportement peut être très différent.
C’est particulièrement visible lorsque le drone a décollé sous un arbre ou dans un environnement encombré de branches.
Des essais réalisés avec les deux appareils montrent une différence intéressante : alors que le Mini 4 Pro peut chercher à rejoindre directement le point de départ et commencer à descendre à la verticale au-dessus de celui-ci, le Lito X1 peut être capable de retrouver un chemin à travers les obstacles et de revenir en suivant approximativement le chemin emprunté lors du vol.
Cette différence n’est pas anodine. Elle s’explique en grande partie par l’évolution des systèmes de perception et de calcul utilisés par DJI.
Le RTH « optimisé » du Mini 4 Pro
Lorsqu’il est sorti en 2023, le DJI Mini 4 Pro a apporté un système d’évitement d’obstacles omnidirectionnel particulièrement évolué pour un drone aussi compact, son RTH avancé propose notamment le mode Optimal.
Dans ce mode, lorsque les conditions de luminosité et l’environnement permettent aux systèmes de vision de fonctionner correctement, le Mini 4 Pro analyse son environnement et peut calculer une trajectoire de retour en tenant compte notamment des obstacles et du signal de transmission. DJI précise que cette trajectoire « optimale » cherche notamment à réduire la distance parcourue afin de limiter la consommation d’énergie.
Cela signifie quelque chose d’important : Optimal ne signifie pas « refaire exactement le trajet inverse ».
Le drone connaît la position de son point de départ et doit trouver une trajectoire permettant de le rejoindre. Il peut donc décider qu’une trajectoire relativement directe est la meilleure solution. Et c’est précisément là que les choses peuvent devenir problématiques sous un arbre.

Sous un arbre, le problème n’est pas simplement de « voir » les branches
Imaginons un scénario très simple, le Mini 4 Pro décolle sous un arbre, passe entre plusieurs branches puis s’éloigne de quelques dizaines de mètres.
Quelques minutes plus tard, le pilote déclenche le RTH et le drone connaît son point de départ.
Il sait où il se trouve.
Il possède également un système de détection d’obstacles mais cela ne signifie pas pour autant qu’il possède une carte complète et permanente de tous les obstacles rencontrés pendant son vol.
Son RTH optimal va chercher une trajectoire vers le Home Point en fonction de ce que ses systèmes de vision détectent au moment du retour.
Et DJI met elle-même en garde contre les petits objets et les objets fins, notamment les branches et les lignes électriques, que le Mini 4 Pro peut ne pas être capable de détecter correctement pendant le RTH.
C’est une distinction essentielle. Détecter un obstacle devant le drone n’est pas la même chose que savoir qu’une branche se trouvait précisément à cet endroit lors du trajet aller.
Le cas particulièrement piégeux du retour vertical
C’est ici que ton expérience avec le Mini 4 Pro devient intéressante. Si le point de départ se trouve sous un arbre, le drone peut revenir jusqu’à la position GPS du Home Point puis commencer sa descente.
Le problème est alors évident : le Home Point peut être parfaitement connu alors que l’espace situé verticalement au-dessus de ce point est encombré de branches.
Le drone peut donc avoir une excellente connaissance de sa position sans pour autant disposer d’une représentation suffisamment précise de l’ensemble des branches qui se trouvent entre lui et le sol.
Le manuel du Mini 4 Pro indique d’ailleurs explicitement que le drone peut contourner les obstacles lorsque les conditions sont favorables, mais précise également qu’il ne peut pas éviter certains petits objets ou objets fins comme les branches. DJI recommande donc de rejoindre une zone dégagée avant d’utiliser le RTH.
Dans un environnement forestier, cette limitation est particulièrement importante.

Le DJI Lito X1 change de catégorie
Le DJI Lito X1, lancé beaucoup plus récemment, bénéficie d’une architecture de perception différente.
Il dispose notamment d’un LiDAR orienté vers l’avant, en complément de ses systèmes optiques. DJI indique que son système peut utiliser la perception visuelle et le LiDAR pour améliorer la détection et la navigation.
Mais le changement le plus intéressant concerne le fonctionnement du RTH avancé.

Lorsque les conditions sont suffisamment bonnes pour les systèmes de vision, le Lito X1 peut planifier une trajectoire de retour en fonction de son environnement.
Le manuel indique notamment que, en mode RTH avancé et avec des conditions adaptées, l’appareil peut planifier la meilleure trajectoire et adapter son altitude en fonction des facteurs environnementaux, notamment des obstacles.
Des essais indépendants ont également montré un comportement particulièrement intéressant du Lito X1 en environnement boisé.
Lors d’un test réalisé sous un couvert végétal, le drone a été capable de se frayer un chemin entre les branches et les feuilles pour revenir vers son point de départ. Le testeur rapporte même un retour réussi après un décollage sous un sous-bois, dans une situation où le GPS n’était pas disponible.
Le rôle déterminant de la cartographie 3D
C’est probablement là que se situe la différence fondamentale entre les deux générations. Le Lito X1 peut utiliser ses différents capteurs pour construire une représentation beaucoup plus riche de son environnement.
Autrement dit, il ne s’agit plus uniquement de se demander : « Où est mon point de départ ? »
mais davantage : « Où est mon point de départ et quel chemin puis-je emprunter pour y retourner en tenant compte de l’environnement qui m’entoure et du trajet que je viens de faire ? »
Cette nuance change énormément de choses sous les arbres.
Si le drone a évolué dans un passage entre les branches, le système dispose de davantage d’informations sur la géométrie de l’environnement lorsqu’il doit effectuer son retour.
C’est ce qui peut expliquer le comportement que tu as observé lors de tes essais : plutôt que de revenir au-dessus du Home Point puis de descendre à travers la végétation, le Lito X1 peut rechercher un passage permettant de rejoindre la zone de décollage.
Attention toutefois à une précision importante : DJI ne présente pas officiellement cette fonction comme un simple « retour exactement par le chemin inverse ». Le manuel parle de planification de la meilleure trajectoire. Le fait que le drone puisse emprunter une trajectoire ressemblant au trajet inverse est donc une conséquence de son système de perception et de planification, pas nécessairement une fonction « retour sur mes traces » au sens strict.
Et si le drone a déjà traversé l'endroit à l'aller ?
C’est là que le comportement du Lito X1 devient particulièrement intéressant.
Lorsqu’un drone revient exactement dans un environnement qu’il a déjà parcouru, disposer d’informations sur cet environnement peut être un avantage considérable. Le Lito X1 est conçu pour exploiter davantage les informations issues de ses capteurs afin de naviguer dans cet espace.
Lors d’essais en sous-bois, on a constaté que le Lito X1 pouvait revenir jusqu’à son point de départ en évoluant entre les branches et les feuilles. Mais il faut rester prudent : cela ne transforme pas le Lito X1 en drone capable de traverser sans risque n’importe quel sous-bois.
Le test réalisé avec les deux drones permet finalement de mettre en évidence quelque chose que les fiches techniques ne montrent pas forcément.
Deux drones peuvent tous les deux posséder un « RTH optimisé » tout en ayant des comportements très différents sur le terrain.
Le Mini 4 Pro, malgré son système d’évitement d’obstacles omnidirectionnel, reste tributaire des capacités de ses systèmes de vision et de la manière dont son algorithme de RTH interprète l’environnement.
Le Lito X1 profite quant à lui d’une génération plus récente de perception environnementale, avec l’association du système optique et du LiDAR. Son RTH est capable de prendre davantage en compte l’environnement 3D autour de lui et peut, dans certaines situations, trouver un passage entre les obstacles plutôt que de simplement chercher à rejoindre le point GPS du décollage.
Et c’est probablement la véritable évolution entre les deux générations :
le RTH ne consiste plus seulement à savoir où rentrer. Il s’agit désormais de mieux comprendre par où rentrer.
Conclusion
Le DJI Mini 4 Pro reste un drone doté d’un RTH avancé et d’un système d’évitement d’obstacles très complet pour sa génération. Mais son fonctionnement ne doit pas être assimilé à celui du Lito X1.
Le test sous un arbre est particulièrement révélateur : le Mini 4 Pro peut connaître parfaitement la position de son Home Point sans être capable de percevoir toutes les branches situées sur sa trajectoire de retour. Le Lito X1, grâce à son système de perception plus évolué associant notamment vision et LiDAR, dispose de davantage d’informations pour analyser son environnement et planifier son retour.
Cela explique pourquoi, dans une situation où le Mini 4 Pro peut chercher à rejoindre directement le point de décollage et risquer de descendre dans les branches, le Lito X1 peut adopter un comportement beaucoup plus proche d’un « retour à travers le chemin praticable ».
Mais il ne faut jamais oublier la règle fondamentale : si le drone est sous les arbres, le RTH ne doit pas être considéré comme une garantie.